自主导航与远程驾驶
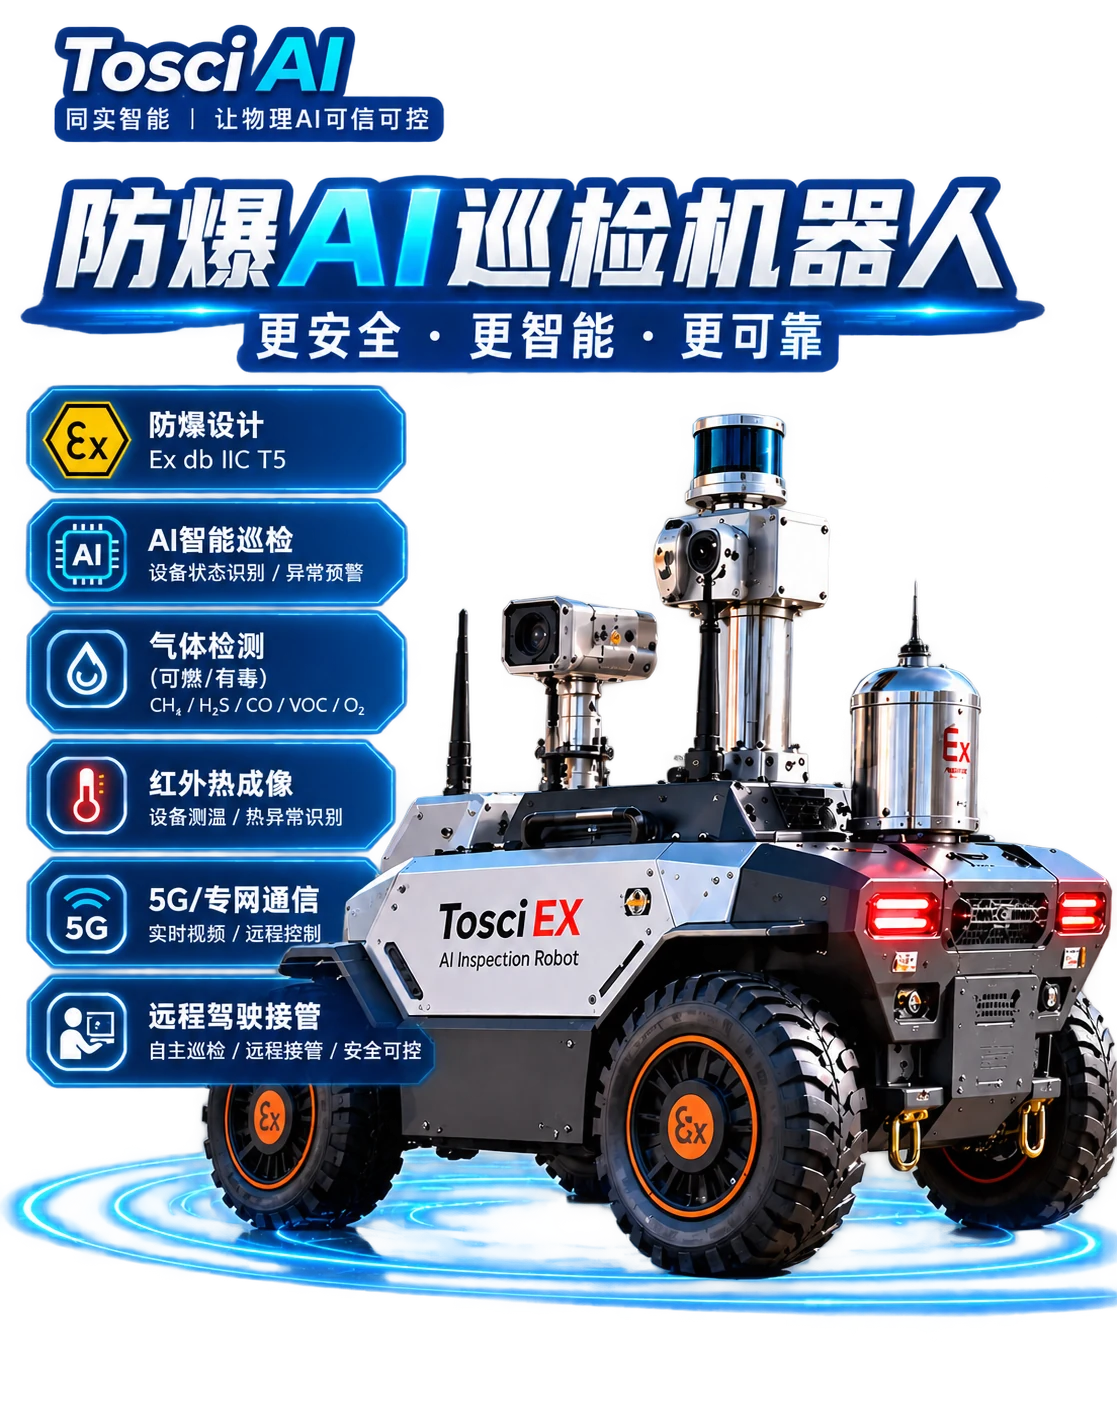
2D/3D LiDAR 配合超声与近距传感器完成建图、定位和避障,支持自主、远程驾驶和本地遥控,模式切换通过安全仲裁。
2D/3D LiDAR 配合超声与近距传感器完成建图、定位和避障,支持自主、远程驾驶和本地遥控,模式切换通过安全仲裁。
识别仪表读数、指示灯、阀门状态、跑冒滴漏、烟火与个人防护装备(PPE),可组合边缘 AI 与云端模型。
检测泵、电机、管线与配电设备温升,建议从 384×288 分辨率起配,可选 640×512 高配方案。
按场景配置 CH4、H2S、CO、O2 或 VOC 检测模块,用于泄漏与环境安全监测。
检测模块与选装机构按现场巡检任务组合,防爆与防护要求随整机方案确认。
| 模块 | 配置 / 设计目标 | 主要能力 / 说明 |
|---|---|---|
| 应用场景 | 石化、化工、油气/LNG、罐区、危化仓储等 | 面向远程驾驶、连续巡检与整机防爆需求 |
| 防爆设计目标 | 气体爆炸环境 Zone 1 / Zone 2 方案论证 | 最终等级由目标客户场景和认证机构确认 |
| 防护等级 | 目标 IP65 / IP66 | 最终以整机测试为准 |
| 运动模式 | 自主 / 远程驾驶 / 本地遥控 | 模式切换需安全仲裁 |
| 主运动控制器 | Tosci Motion Controller / VMC | 速度、转矩、转向、制动与安全状态管理 |
| 360° 导航感知 | 2D/3D LiDAR + 超声 / 近距传感器 | 建图、定位与避障 |
| 红外热成像 | 建议 384×288 起,640×512 高配 | 泵、电机、管线与配电设备温升检测 |
| 气体检测 | CH4 / H2S / CO / O2 / VOC,按场景模块化配置 | 泄漏与环境安全监测 |
| 声学检测 | 可选工业麦克风 / 声学阵列 | 异响、泄漏声与设备状态检测 |
| AI 能力 | 仪表读数、指示灯、阀门状态、跑冒滴漏、烟火、PPE | 边缘 AI 与云端模型可组合 |
| 电子围栏 | 支持 | 限制危险区、禁行区与速度区 |
| 急停 | 车体本地急停 + 远程安全停车 | 硬件安全链路优先 |
| 升降机构 | 可选电动升降云台 | 扩大高低设备巡检范围 |
告诉我们您的作业环境、防爆要求、巡检对象与检测需求,共同确定机器人配置和整机方案。
扫码添加同实智能